Tragédia v Krakove
 Donald Trump
 Rusi na MS
 Ministerstvo ŽP
 Adéla Jergová
 Vladimír Putin
 Robert Fico
 Energopomoc
 Vojna na Ukrajine
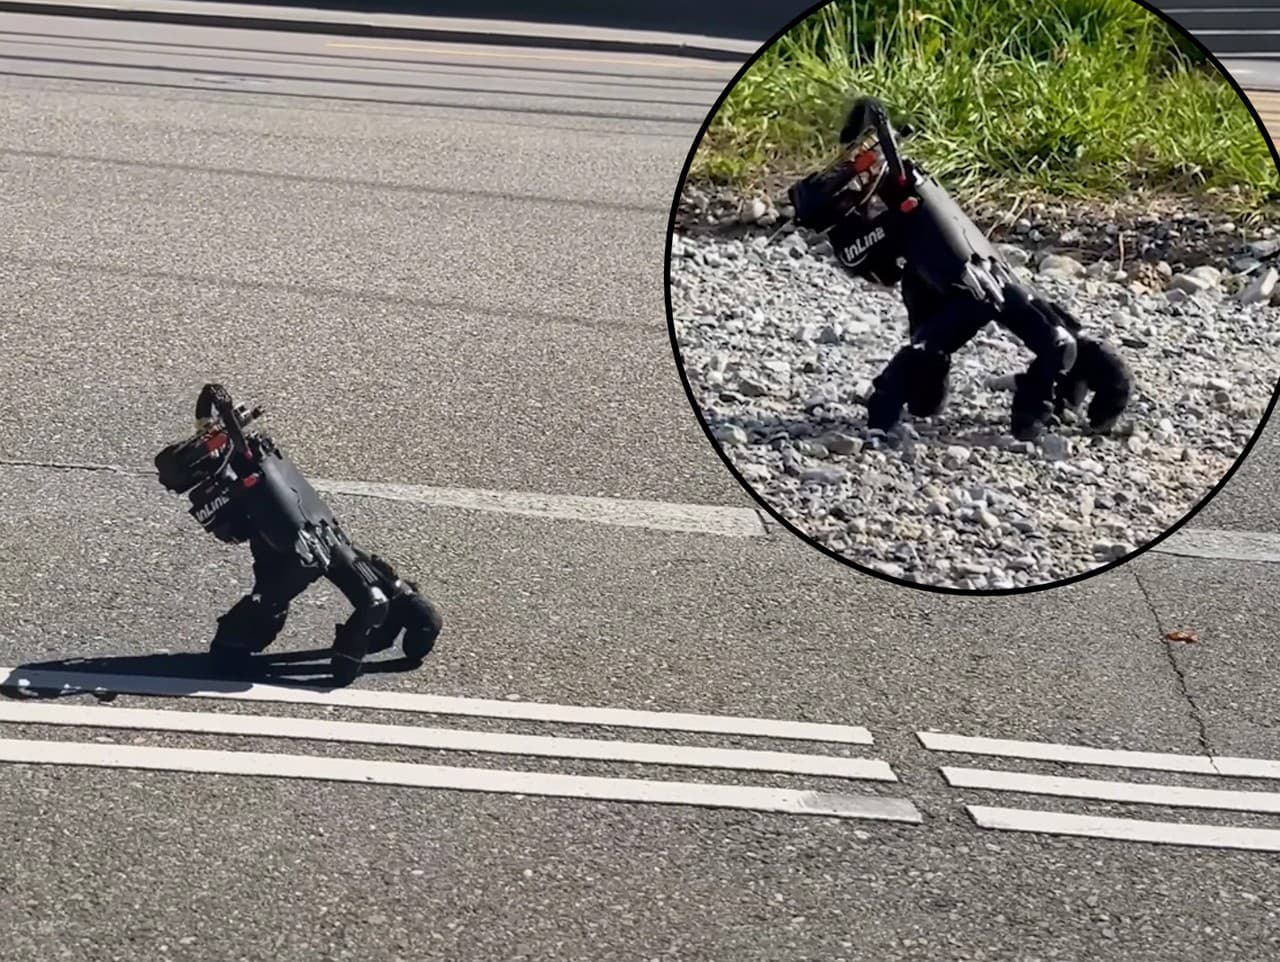

BERN - Predstavte si robota, ktorému sa oddelí ruka od tela, sama sa rozbehne po miestnosti, prekoná prekážky a dokonca začne písať na klávesnici. Hoci to znie ako scéna zo sci-fi filmu, švajčiarski vedci už predstavili technológiu, ktorá sa k takejto predstave približuje. Vyvinuli robotickú ruku schopnú samostatného pohybu, udržiavania rovnováhy či ovládania počítača. Ich výskum by v budúcnosti mohol umožniť robotom vykonávať úlohy aj na miestach, kam sa celé ich telo nedostane.
Ako informuje chorvátsky portál Dnevnik.hr, za nezvyčajným projektom stoja výskumníci zo Švajčiarskeho federálneho technologického inštitútu ETH Zürich. Tí upravili existujúcu robotickú ruku s označením WUJI tak, aby sa dokázala pohybovať bez priameho ovládania jednotlivých prstov. Výsledky svojho výskumu zverejnili na vedeckej platforme arXiv. Ide však zatiaľ o predbežnú štúdiu, ktorá ešte neprešla nezávislým odborným recenzným konaním.
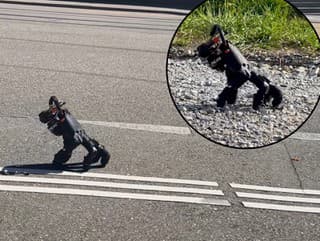
Robotická ruka sa postaví na prsty a začne kráčať
Výskumníci pri vývoji nevytvárali úplne novú konštrukciu. Využili už existujúci model robotickej ruky WUJI, ktorý doplnili o batériu, počítač a pohybový senzor. Samotné prsty pritom zostali bez konštrukčných úprav. Práve tie však predstavovali jednu z najväčších technických výziev.
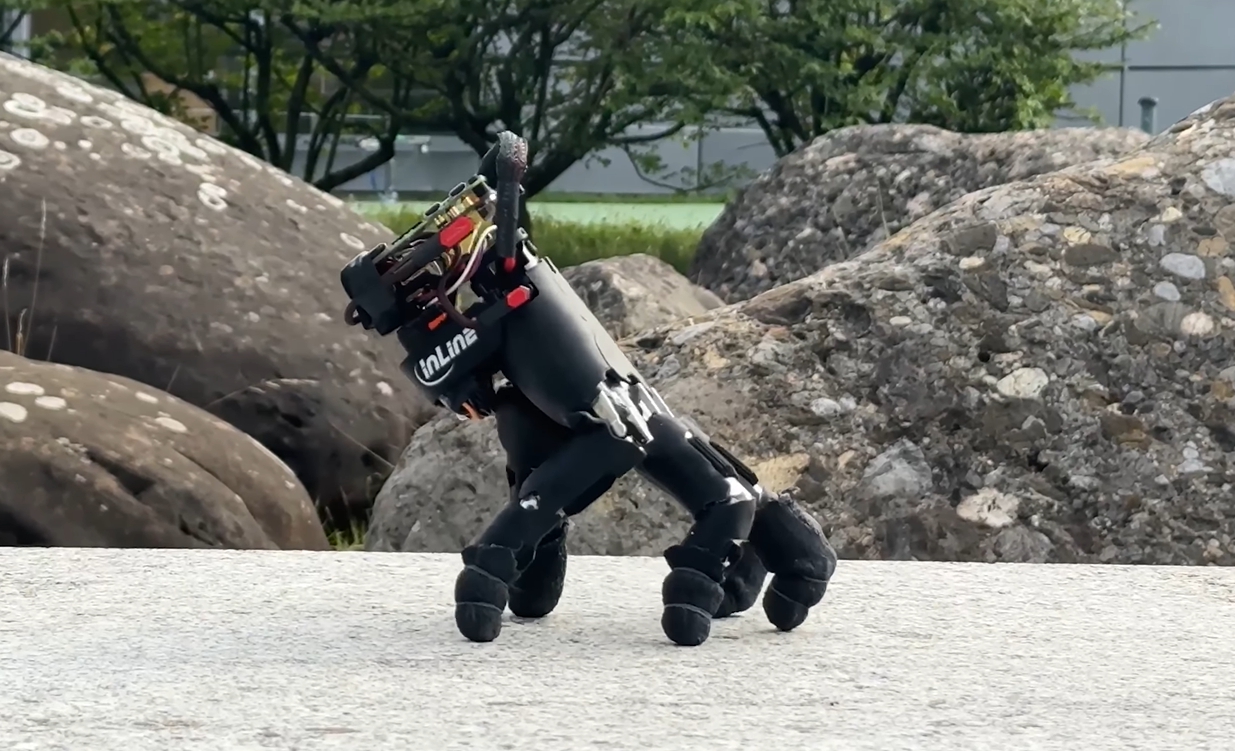
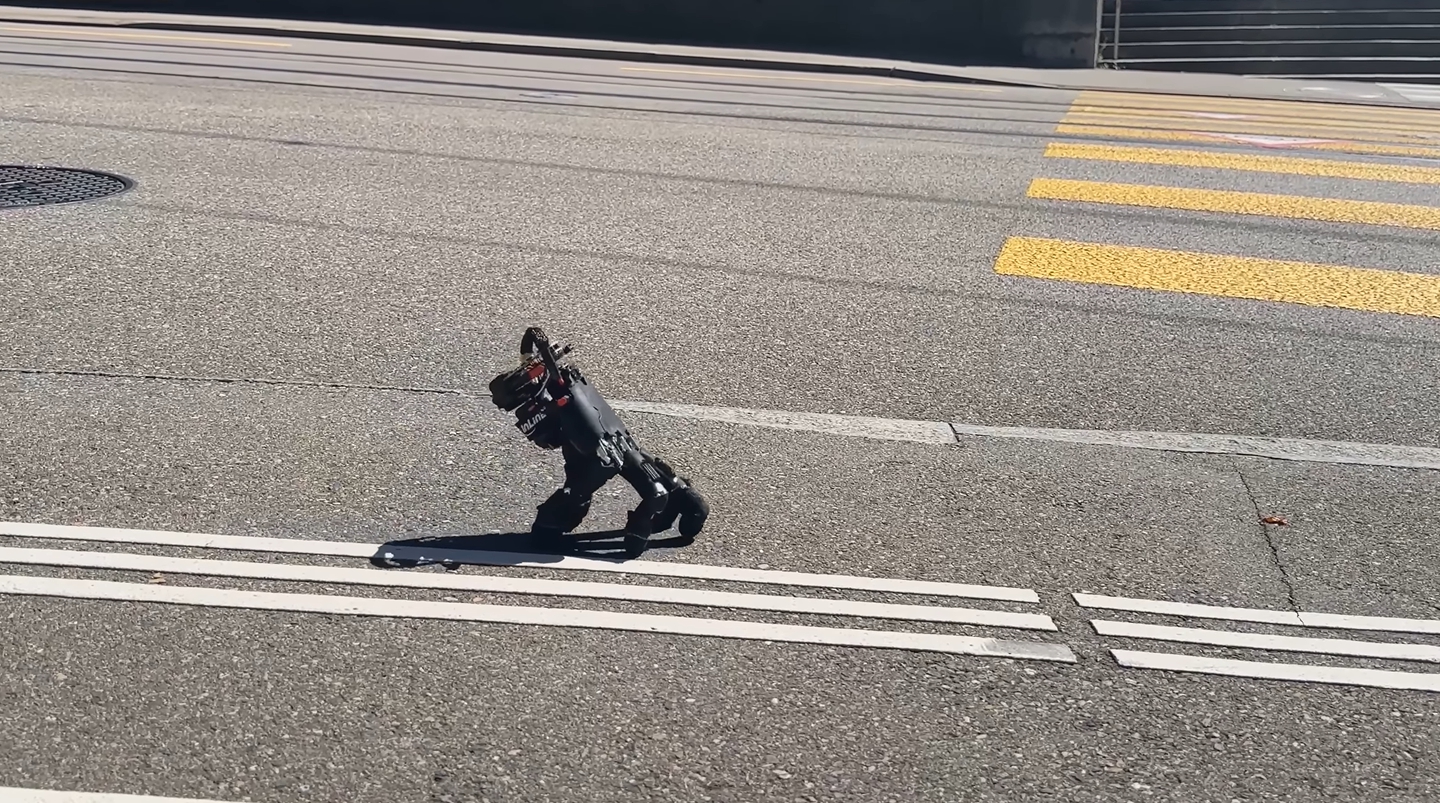
Upravená ruka totiž váži 818 gramov a pri pohybe musí celú svoju hmotnosť prenášať prostredníctvom prstov. Tie sa striedavo zdvíhajú, posúvajú a opierajú o podložku podobne ako nohy pri chôdzi. Situáciu navyše komplikuje ich rozdielna dĺžka a poloha palca, ktorý sa nachádza na bočnej strane ruky. Aby sa robotická ruka dokázala pohybovať bez neustáleho padania, vedci museli vyvinúť špeciálny systém riadenia.
Najskôr sa učila chodiť vo virtuálnom svete
Na výskume pracovali doktorand Amirhossein Kazemipour, Hehui Zheng a odborník na robotiku Robert Katzschmann. Namiesto toho, aby robotickej ruke ručne naprogramovali každý jednotlivý pohyb, využili počítačovú simuláciu, v ktorej sa systém učil metódou pokusov a omylov. Program získaval odmenu za pohyb požadovaným smerom, zatiaľ čo nadmerné kolísanie či nestabilita boli penalizované.
Vedci následne skúmali, ako skutočné kĺby reagujú na jednotlivé príkazy a do akej miery sa končeky prstov šmýkajú po rôznych povrchoch. Získané údaje využili na spresnenie simulácie. „Kľúčové bolo prispôsobiť tréning tvaru ruky a starostlivo zosúladiť simuláciu so skutočným zariadením,“ vysvetlil Kazemipour podľa vedeckého portálu ScienceAlert. Takto sa výskumníkom podarilo vytvoriť systém, ktorý dokáže koordinovať pohyby jednotlivých prstov a súčasne udržiavať rovnováhu.
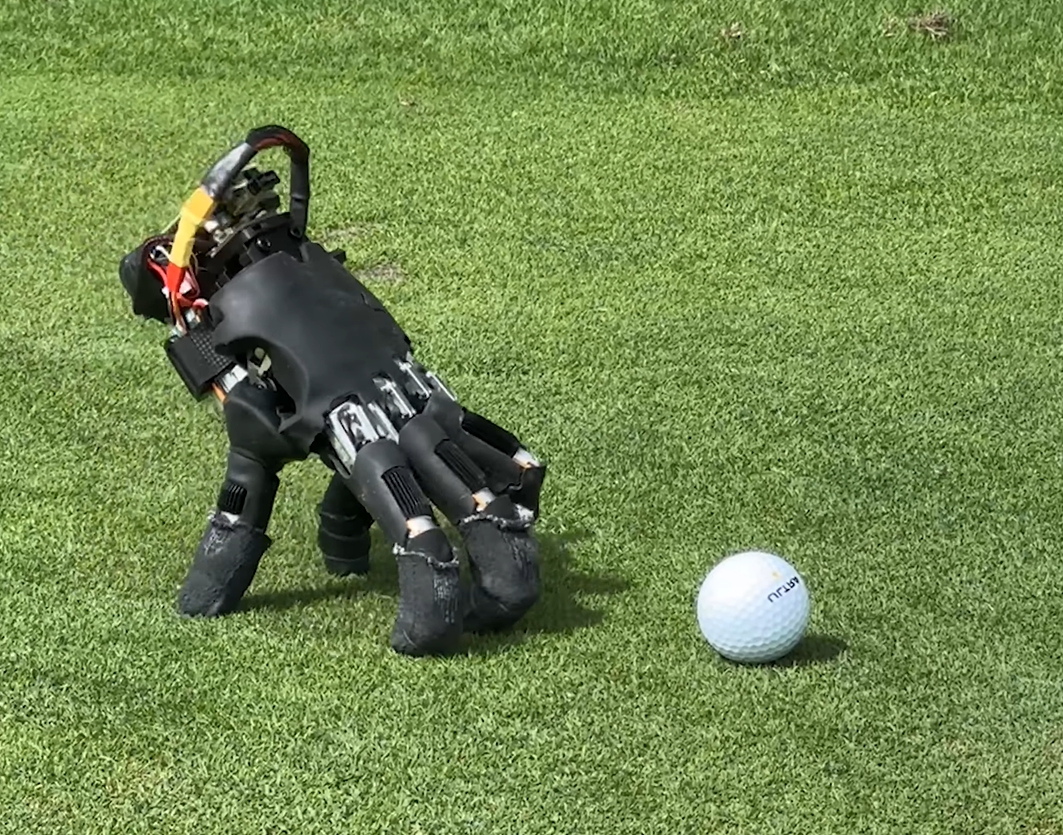
Prešla po tráve aj štrku
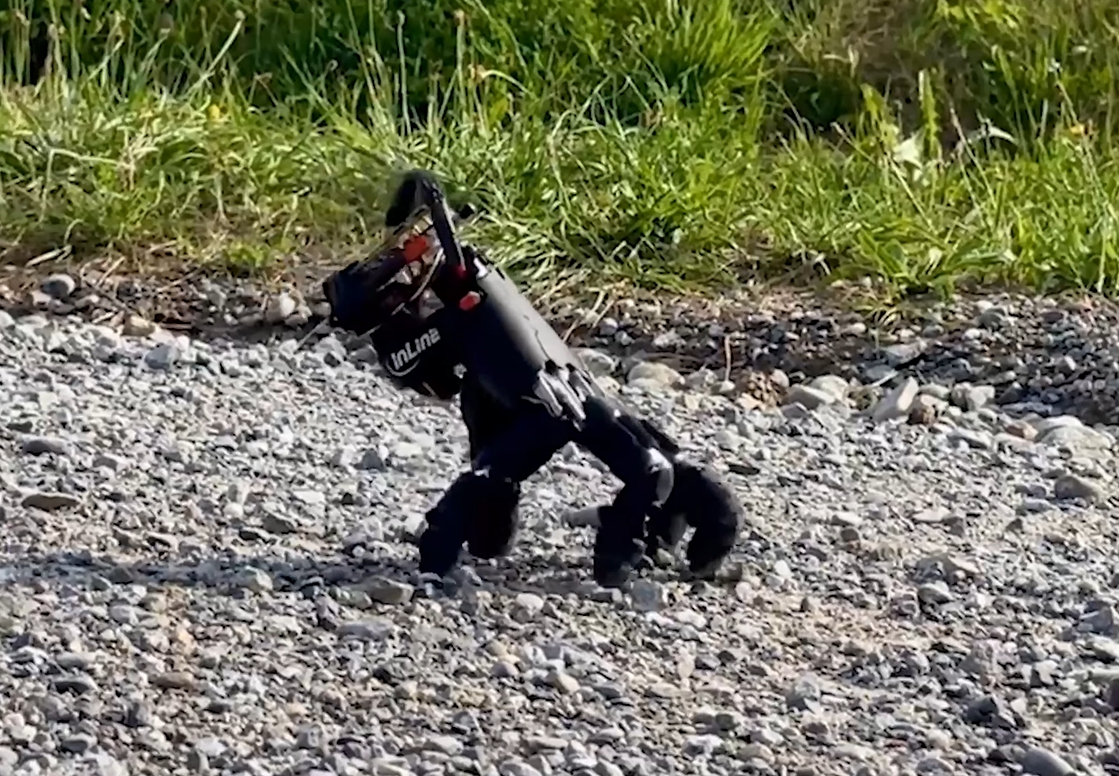
Výsledky testovania ukázali, že robotická ruka sa dokáže pohybovať po rôznych typoch povrchov. Vedci ju vyskúšali celkovo na 14 podkladoch vrátane dreva, kovovej mriežky, trávy či štrku. Operátor určoval smer pohybu pomocou herného ovládača, no samotné pohyby prstov a udržiavanie stability zabezpečoval riadiaci systém bez použitia kamier.
Počas 21 testovacích pokusov dosiahla ruka priemernú rýchlosť 9,3 centimetra za sekundu. Výskumníci zároveň sledovali, ako sa dokáže vyrovnať s pádom. Z 25 pokusov sa jej podarilo opäť postaviť až v 21 prípadoch. Pri štyroch neúspešných pokusoch sa jej prsty zamotali do takej polohy, že sa nedokázala sama narovnať. Hoci nejde o dokonalý výsledok, experiment ukázal, že robotická ruka môže fungovať aj ako samostatne sa pohybujúce zariadenie.
Dokáže dokonca hrať počítačovú hru
Chôdza však nie je jedinou schopnosťou, ktorú vedci robotickú ruku naučili. V ďalšej fáze výskumu vytvorili samostatný riadiaci program, ktorý jej umožnil stláčať klávesy na počítačovej klávesnici. Ruka sa pritom opierala o niektoré prsty, zatiaľ čo ďalšími stláčala požadované tlačidlá. Z 32 zadaných príkazov sa jej podarilo správne stlačiť príslušnú šípku na klávesnici v 29 prípadoch.
Výskumníci túto schopnosť následne demonštrovali na logickej počítačovej hre Sokoban, v ktorej hráč presúva objekty na určené miesta. Operátor vyberal jednotlivé ťahy a robotická ruka ich vykonávala fyzickým stláčaním klávesov. Vedci uskutočnili aj ďalší experiment, pri ktorom mala ruka posúvať kocku k určenému cieľu. Pri tejto úlohe jej pomáhala kamera umiestnená nad pracovnou plochou.
Práca v stiesnených priestoroch
Hoci výsledky pôsobia nezvyčajne, výskumníci majú s technológiou oveľa praktickejšie plány. Ich cieľom je vytvoriť robotické ruky, ktoré by sa v budúcnosti dokázali oddeliť od väčšieho robota a samostatne vykonávať úlohy v stiesnených priestoroch. Mohli by napríklad manipulovať s predmetmi, ovládať rôzne zariadenia alebo sa dostať na miesta, ktoré sú pre celé robotické telo príliš úzke.
Podobné technológie by tak mohli rozšíriť možnosti využitia robotov pri práci v komplikovanom prostredí. Vývojári však priznávajú, že ich systém má zatiaľ viacero obmedzení. Každá z predvedených schopností, teda chôdza, písanie na klávesnici či manipulácia s predmetmi, si momentálne vyžaduje samostatný riadiaci program.
Prepájanie funkcií do jedného systému
Vedci preto plánujú jednotlivé funkcie spojiť do jedného systému, zvýšiť jeho spoľahlivosť a zabudovať kamerové videnie priamo do robotickej ruky. Zatiaľ tiež nepreukázali, že by sa ruka dokázala spoľahlivo pohybovať po úplne neznámom teréne alebo sa sama odpojiť od robota a následne sa k nemu opäť pripojiť.
Práve tieto schopnosti by však mohli byť rozhodujúce pre jej budúce praktické využitie. Ako ukazujú aj ďalšie experimenty s robotmi pri každodenných činnostiach, vývoj robotiky sa postupne posúva od jednoduchých, vopred naprogramovaných pohybov k čoraz zložitejším úlohám. Švajčiarsky projekt pritom naznačuje zaujímavú možnosť: robot budúcnosti by nemusel všetky úlohy vykonávať celým telom. Na niektoré by mu možno stačilo vyslať vlastnú ruku.